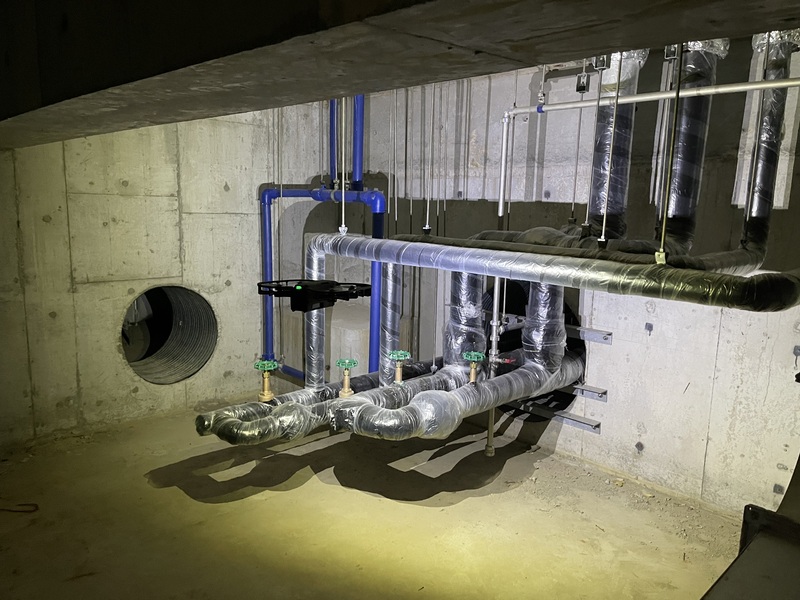
天井裏や床下、暗渠、プラント設備など、人が立ち入りにくい場所の調査手段として、屋内小型ドローンの活用が広がっている。一方、機体を導入したものの、現場で十分に使いこなせないという声もある。
屋内では、GPSをはじめとするGNSS(全球測位衛星システム)を利用できず、飛行中の機体は視界から外れ、手元の映像をもとに操縦しなければならない。さらに点検業務では、目的の場所まで飛ばすだけでなく、必要な箇所を撮影し、その位置を記録して初めて成果となる。
屋内点検用小型ドローンの開発・販売と現場運用を手がけるERI Roboticsの中田浩毅氏は、2017年頃から飛行条件の厳しい環境での点検に携わってきた。本記事では、屋内点検で求められるFPV操縦と、点検成果につながるドローン運用に必要なスキルについて伺った。
GNSSが使えない屋内をFPVで飛行
ドローンによる点検において、屋外と屋内では何が本質的に異なるのか。中田氏がまず挙げたのは、GPS測位を利用できるかどうかという違いだ。屋内では、一般的なドローンのようにGPSから自己位置を取得する機能が使えず、これが機体の設計やパイロットに求められる技能にも影響する。屋内向けの機体は、手動操作を中心に飛行するものと、複数のセンサーによって機体を安定させるものに大別できると中田氏は説明する。操縦の難易度で見れば、扱いやすいのは後者だ。「ゼロからスタートする人でも取り組みやすく、短期間で使えるようになります。ただ、その分、価格は高くなります」と話す。
飛行を安定させるセンサーを搭載するほど、一般に機体の価格は上昇する。一方、手動操作を中心とする機体は、必ずしも安価とは限らないものの、小型化しやすく、狭小空間に入り込めることが強みとなる。ただし、成果は操縦者の技能に左右されるため、技量を維持するための訓練環境も欠かせない。一定期間、操縦しなければ感覚が鈍ってしまうからだ。もっとも、これは手動操作を中心とする機体に限った話ではなく、センサーの有無に関わらず、継続的な操縦者訓練や社内体制の構築は欠かせない。
ERI Roboticsの機体は、単眼カメラで周囲を撮影し、画像の特徴点から機体の移動量を推定するVIO(Visual Inertial Odometry)を採用している。同社が単眼カメラを採用しているのは、狭小空間での安定した運用を可能にしつつ、価格面などで導入のハードルを抑えるためだという。
では、パイロットは何を頼りに機体を飛ばしているのか。中田氏は、「屋外では基本的に機体を目視して操縦しますが、狭小空間の点検では機体を目視できません。パイロットは機体に搭載した前方カメラの映像を手元のディスプレイに映し、それを見ながら操縦します。これがFPV(First Person View:一人称視点)です」と説明する。
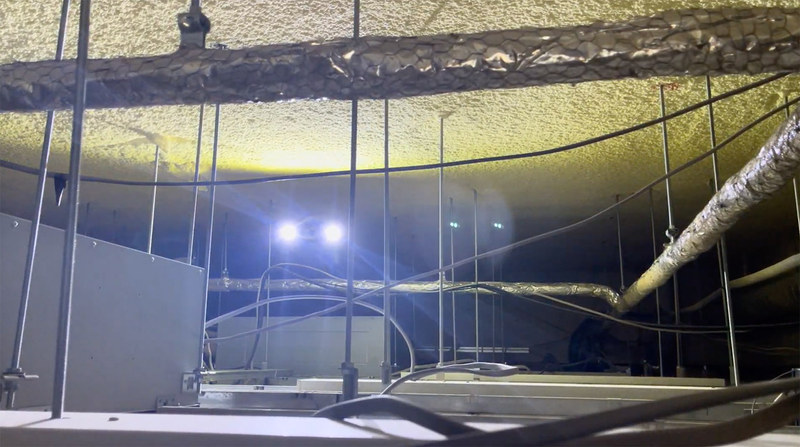
FPVでは、カメラ映像を頼りに、機体が通過できる幅や障害物までの距離を判断する。また、屋内は暗所で視界が悪い場所が多く、高輝度な照明も重要になる。同社の機体に搭載するLEDは、操縦時の視界を確保するとともに、点検に必要な映像を撮影するための光源となる。また、VIOによって機体の移動量を推定するうえでも、周囲を照らして画像の特徴点を捉える役割を担う。
点検に求められるのは速さではなく安定性
点検現場で求められるのは、飛行速度ではなく、機体を安定させて必要な映像を撮影する技術である。中田氏は、屋内点検と同じ小型ドローンを技量で飛行させるドローンレースの操縦者との違いを次のように語る。「レースなどで活躍される方たちに求められるのは、いかに速く飛ばすかです。点検の場合は、その場でホバリングを続け、しかも機体を安定させなければいけない。求められる技術の方向が違います」という。
対象物との距離を保ちながら、金具や配管、腐食、ひび割れの状態を判別できる映像を残す。さらに、撮影した映像がどの場所のものなのかを図面上で特定できなければ、点検成果として活用することは難しい。つまり、目的地まで到達できたとしても、必要な箇所が鮮明に写っていなかったり、撮影場所を特定できなかったりすれば、点検としては不十分である。機体を操縦する技能と、点検に使えるデータを取得する技能は分けて考える必要がある。
三次元データの処理から逆算して撮影する
三次元データを作成する場合には、飛行と撮影に対する要求がさらに具体的になる。中田氏が例に挙げたのは屋内環境における3次元データ用撮影だ。この撮影では、全体をつないで成果物とするため、隣り合う画像が重複(オーバーラップ)するように静止画を撮影しなければならない。しかし、狭小部に適したマイクロドローンには、静止画撮影用のカメラを搭載していない機体もあるため、動画から一定間隔で静止画を切り出して利用するという。その場合も、映像が十分に重なるよう、一定の速度でゆっくりと飛行させなければならない。点群データを作成する場合には、対象物との距離を一定に保つことも求められる。立体形状を再現するには、対象物の正面だけでなく、側面や上部、裏側なども撮影する。突起物があれば、上下左右から回り込んで撮影する必要がある。これには操縦技術に加え、効率良く、撮り漏れのない飛行ルートを組み立てるスキルも必要だ。
中田氏は、「撮りそびれた場所や、画像のオーバーラップが足りない場所があれば、データに穴が開きます。穴が開けば、成果物として使えなくなってしまいます」と話し、成果物に求められる要件の厳しさを伺わせた。
高さが数mある天井裏では、1回の飛行で撮影できる範囲が限られる。下側からの撮影だけでは構造物全体を捉えられず、一つの天井裏を調査するだけで何十回もの飛行が必要になる場合もある。中田氏は、点群やオルソ画像、SfM(Structure from Motion:複数の画像から三次元形状を復元する技術)といった後処理への理解も、点検パイロットに必要な能力の一つと捉えている。処理に適した飛行経路や撮影方法まで理解しておかなければ、利用可能なデータを取得できないためだ。
FPVレースと点検では評価すべき技能が異なる
屋内飛行点検では、一般的な飛ばすことを目的とするFPV飛行の操縦技術では違いがある。飛行速度や障害物を回避する能力と、一定の距離や姿勢を維持しながら撮影する能力では、評価すべき内容が異なる。屋内点検では、操縦の巧拙だけでなく、撮影した映像や三次元データを成果物として成立させるための知識も含めて技能を評価する必要がある。点検パイロットの技能をどのように評価するかは、業界全体の課題でもある。中田氏が参加する業界団体や、産官学のプロジェクトでは、評価手法の整備を進めているという。
屋内点検に必要なのは、単に狭い場所を飛行できる技術ではない。点検の目的と後工程を理解し、必要な箇所を漏れなく、解析に適した状態で撮影する技術が求められる。さらに、実際の現場では、こうした飛行と撮影をパイロット1人だけで行うわけではない。次回は、屋内点検ドローンを運用するための人材育成や機材選定、運用体制の構築を取り上げる。
