2026年11月10日、スペースデータは、ロボットの現場実装基盤「RobotBrain(ロボットブレイン)」の新たな物理シミュレーション2種をウェブ版で公開したと発表した。複数の無人機(UAV)が観測情報を共有する際の統合のしかたを比べる「EchoTraceLab」と、ハエの断続的な匂いへの応答を比べる「OdorGapLab」について、専用サイト「RobotBrain Concept & Catalog」内の「物理実験」で紹介している。
人手不足を背景に、点検や物流、災害捜索の現場では、複数の無人機やロボットを協調運用する取り組みが進んでいる。しかし、機体同士が観測した情報を共有する際、出所が不明なまま足し合わせると、同じ観測を重複して数えてしまい、実際より確度が高い結果だと見誤るリスクが生じる。また、センサー信号が途切れる状況で、どの程度の時間をかけて判断するかによっても応答の結果は変化する。
同社は、ロボットの動作成否を分ける条件を導入前に確かめる物理シミュレーションの題材を、複数の無人機による情報の共有に広げるとともに、生物が途切れがちな感覚の情報をどう使うかを比べる題材を追加した。
公開した物理シミュレーション
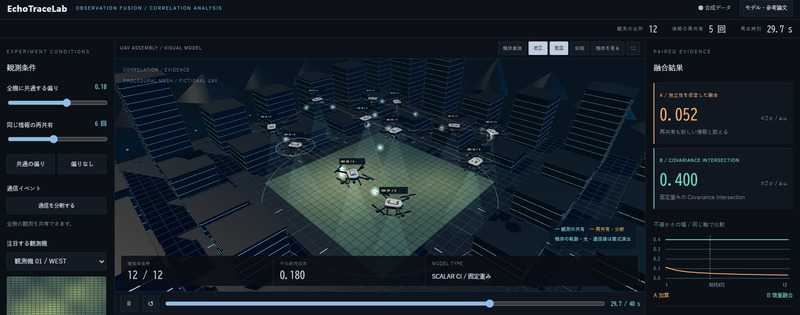
EchoTraceLab(複数の無人機による観測情報の統合)
複数の無人機が観測情報を共有する場面において、同じ観測が複数回届くと、その都度別の観測として数える場合(A)と、情報の重複が分からない前提で統合する場合(B)を比較するシミュレーション。(A)では、不確かさの幅が実際より小さく表示され、見かけの「確かさ」だけが増えていく様子を確認できる。
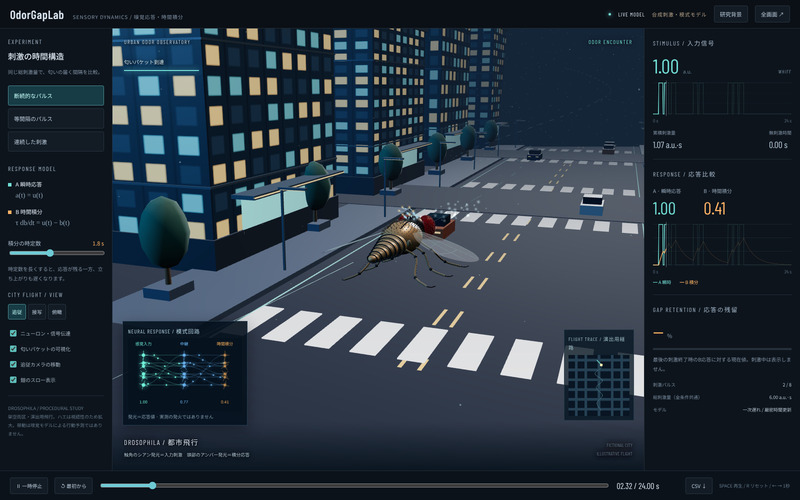
OdorGapLab(ハエの嗅覚応答と時間の積み重ね)
架空の街を飛ぶハエに対し、匂いが途切れながら届いたときの応答を比べるシミュレーション。現在届いている匂いだけに即応する場合(A)と、届いた匂いを積み重ね、時間をかけて減らしながら応じる場合(B)において、匂いが途切れたあとに応答がすぐ消えるか、しばらく残るかを示す。蓄積する時間を長くすると、匂いの途切れを埋められる一方、匂いが届き始めたことや途絶えたことに気づくのが遅れるという違いも確認できる。
同社は今後も、ロボットの動作成否を分ける条件を物理シミュレーションで検証できる題材を拡充し、RobotBrainの導入前検証に活用していく方針だ。
▼RobotBrain Concept & Catalog「物理実験」
https://catalog.robotbrain.space/#catalog