2026年11月4日、スペースデータは、ロボットの導入・運用・学習基盤「RobotBrain(ロボットブレイン)」において、機体が自律的に行う災害対応機能を開発し、豪雨により孤立した集落を捜索するシミュレーションを作成したと発表した。
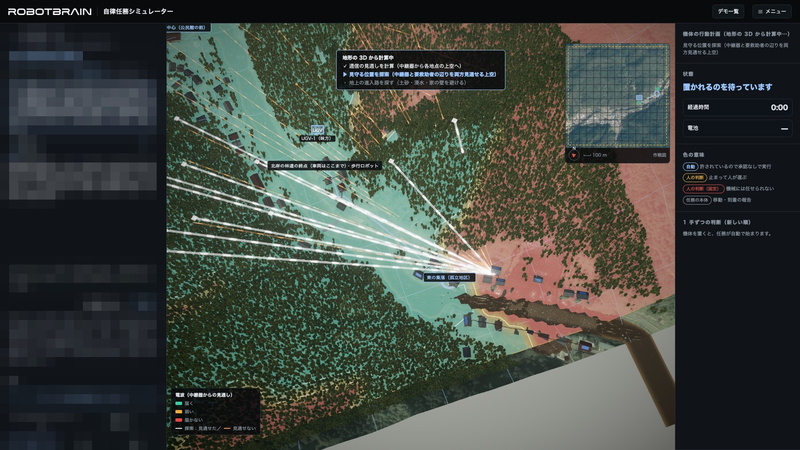
自律・群制御型の空間知能×フィジカルAIのコンセプトを災害対応に適用したもので、災害対応サイクルのうち発災期の被害把握と救助実施を想定している。任務は日本語のチャットや音声で指示でき、地形の三次元データから電波の届き方や対象を識別できる位置、経路を計算し、歩行・走行・ドローンの3種の機体の行動計画として示す。
能登半島地震や近年の豪雨災害では、道路や橋の寸断などによる集落の孤立が相次ぎ、被害状況の把握や救助活動の迅速化が課題となっている。山間部では地形の影響で通信電波が届きにくく、ドローンの遠隔操縦が難しい場合があるほか、習熟したオペレーターを即座に派遣できない状況も想定される。
同社は、地形などの空間を情報化して機械が自律的に動けるようにする「空間知能」と、現実環境で動く「フィジカルAI」を組み合わせ、複数の機体が自律して連携する「自律型・群制御型」の仕組みを適用し、発災期の被害把握と救助実施を想定した災害対応版を開発した。
【機能概要】
- 言葉による任務の指示と機体条件の自動検査
被害状況と任務を日本語のチャットや音声で伝えると、内容を命令形式に解釈し、機体の性能や運用上の制限に照らして実行可否を検査する。 - 三次元地形からの行動計画の計算と下見
地形の三次元データから、電波の届き方、要救助者など対象を識別できる位置、土砂や浸水を避けた進入路を計算し、機体の行動計画として示す。天然ダムの位置やヘリコプターの吊り上げ適地も地形から割り出す。 - 置くだけで動く自律行動と、人が判断する範囲を明示
機体を所定位置に配置すると自律的に動き始める。事前に許可した範囲内は自動遂行し、範囲外の行動が必要な場合は人に判断を求める。機体に任せる範囲は画面上で色分けして表示する。
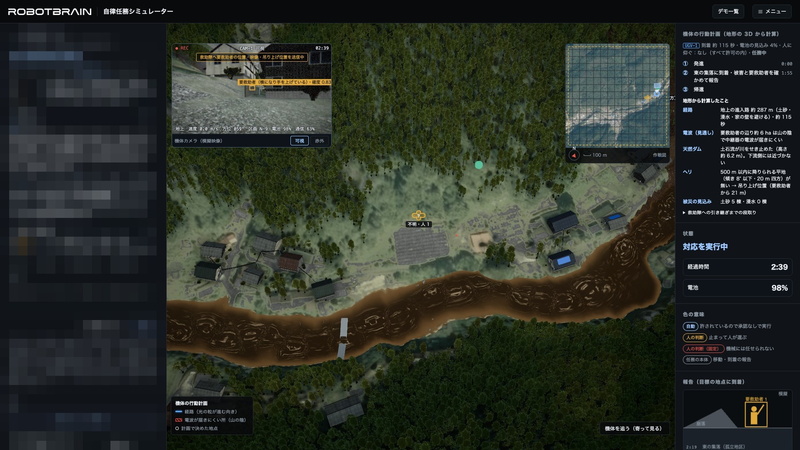
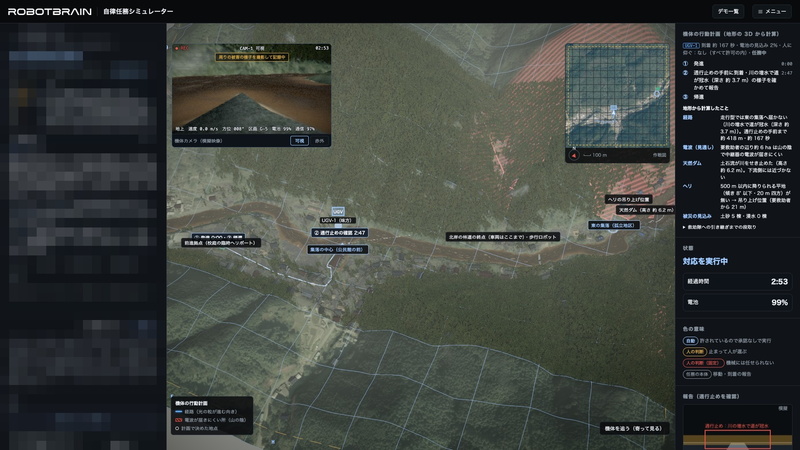
シミュレーションでは、豪雨による土石流と川の増水で道路と橋が寸断された集落を想定し、歩行・走行・ドローンの各機体が林道の終点から集落へ自律的に進む。到着後は家屋の損壊や土砂の状況を報告し、要救助者を見つけると光と音で呼びかけたうえで、位置と映像、吊り上げ位置を消防の救助隊へ引き継ぐ。監視の継続や記録、帰還も自動で行う。
あわせて自社拠点では、四輪ロボットカー、サーモカメラ搭載の四足歩行ロボット、カメラ・GPS搭載の据え置き端末の3種の機体を用いた行動計画や自律行動、機体間連携の動作検証も進めている。
自治体の防災担当部署、消防、インフラ事業者などでの活用を想定しており、発災直後に習熟オペレーターが現地にいなくとも、配置した機体で被害の把握や要救助者の捜索を始められる。平常時は地形に合わせた捜索計画を作成し、訓練に用いることもできる。
今後、複数機体の連携や浸水被害の確認などに対象を広げるとともに、自治体や防災関係機関と連携した実地での検証を進め、発災期から復旧・復興期までの災害対応サイクルを支える仕組みとして実用化を目指す方針だ。