2026年8月31日、Oceanic Constellationsは、神奈川県鎌倉沖において実施した水上無人機(USV)の実証試験において、手動操作を行わずにUSV進水装置(ランチャー)からの発進、試験海域への展開、ランチャーへの帰投という一連の自律航行プロセスを完遂した。
今回の実証試験では、港湾岸壁設備側にRTK-GPSなどを設置せず、一連の動作をUSVのセンサー類とAIのみで行った。
搭載した光学カメラやLiDARなど複数のセンサーにより周囲の状況を把握し、AIが適切な航路を判断して自律航行を実施。陸上・監視船から運航状況を確認していたが、介在を必要とする危険な航行は発生しなかった。
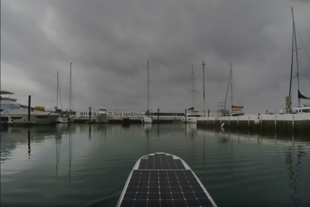
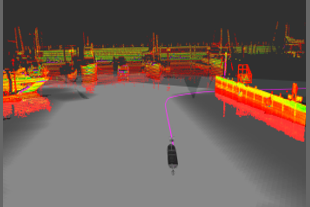
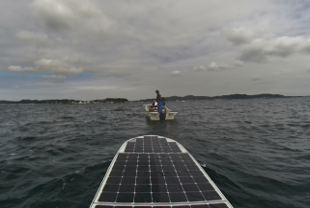
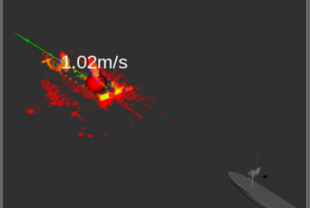
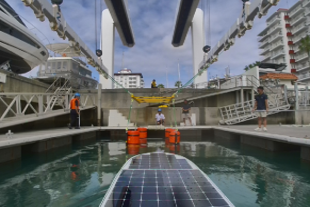
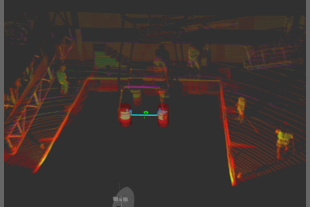

USVの社会実装には展開・揚収の人員コスト削減が課題となる。今回の実証試験における一気通貫のUSVのAIドリブン自律航行プロセスの達成は、省人化・無人化の実現可能性を実証したものとなる。
同社は今後、独自の群制御技術や海洋環境仮想化プラットフォーム「滄(SOU)」を活用し、実機と仮想機を組み合わせた複数機の群によるUSV運用の検証を進める。多数のUSVを海洋上で常時展開・運用する「海の衛星群」の構築を目指すとともに、海洋におけるフィジカルAIの社会実装を推進していく方針だ。