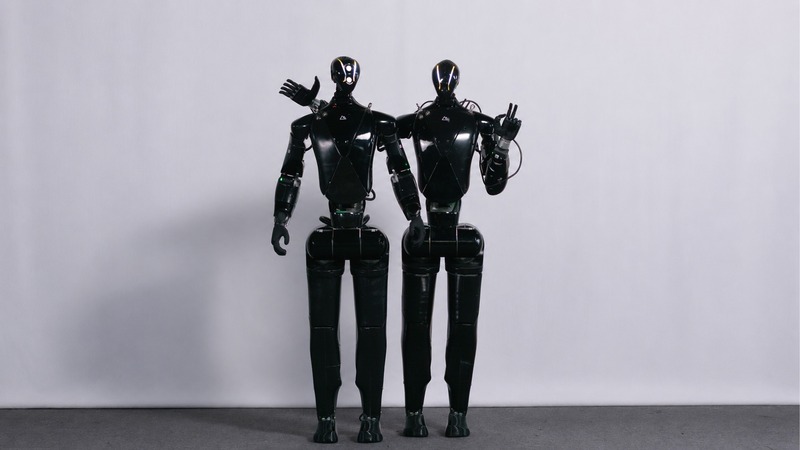
2026年9月17日、Highlandersは、経済産業省および新エネルギー・産業技術総合開発機構(NEDO)が実施する「ポスト5G情報通信システム基盤強化研究開発事業/ロボット基盤モデルの研究開発 GENIAC」に採択されたと発表した。採択テーマは「自動車製造の位置合わせを対象とするヒューマノイド向けVLA/物理状態世界モデルの研究開発」。
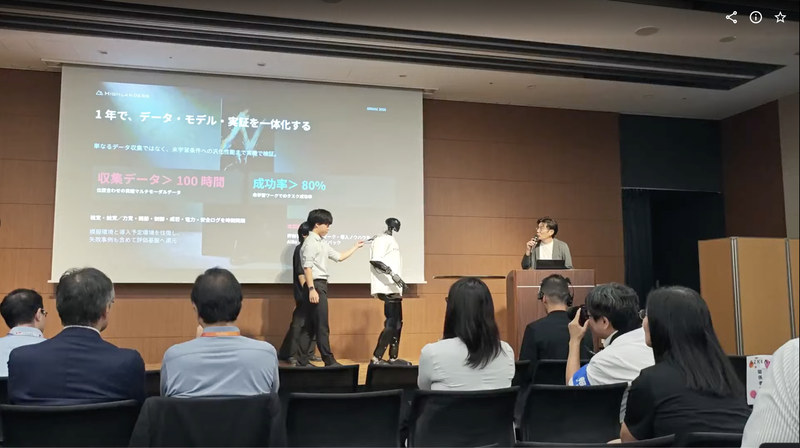
同社が開発するのは、対象物との接触状態を推定しながら動作を生成する国産フィジカルAI基盤モデル。現在量産化を進めているヒューマノイドNと同基盤モデルを組み合わせ、自動車製造の位置合わせ工程に向けた基盤モデル開発を進める。
【取り組み内容】
- 自動車製造の位置合わせ工程を対象に、実機・模擬・シミュレーションの各環境を整備する。
- 視覚・触覚・力覚・関節トルク等を同期させた実機マルチモーダルデータを取得する。
- VLA(視覚・言語・行動を統合するモデル)とWM(物理状態世界モデル)を開発し、接触力・滑り・押し付け・姿勢崩れ等を予測する。
- 国産ヒューマノイドNに実装し、未学習のワークを含む位置合わせ性能を検証する。
- GX型データ工場で国産ヒューマノイドN・計算機・施設の電力ログを取得し、CO2排出量の削減効果を検証する。
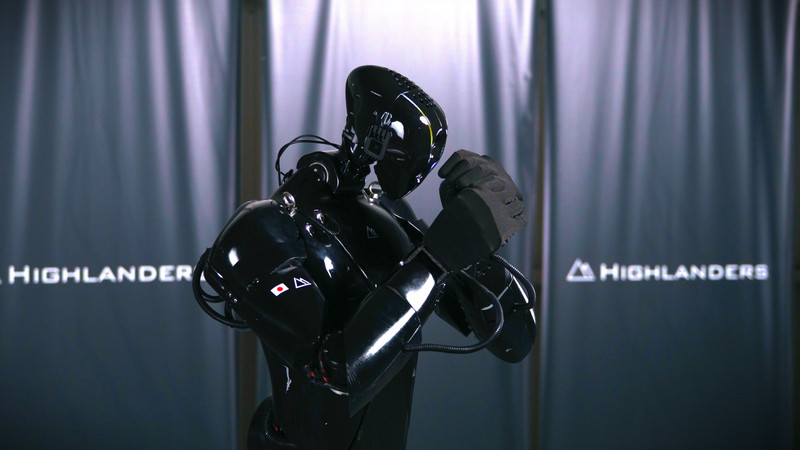
同社はフィジカルAIの訓練に必要なデータ収集のため、フィジカルAI基盤モデルだけでなくヒューマノイド機体も独自開発している。機構・電子回路・組み込みソフトウェア・AIの全要素を垂直統合で開発し、訓練データの質を考慮したヒューマノイド機体を設計、高度な訓練データを収集できる体制を構築している。
個体差や耐久性の問題を解消し、安定した訓練データを大量に取得するため、国産ヒューマノイドNの量産体制を構築中で、2026年7月に発表した三菱自動車工業との共同取り組みのもと、2027年の出荷開始に向けて準備を進めている。
今回の研究開発事業では、同社のフィジカルAI技術・ヒューマノイド量産体制・訓練データ収集体制を活用し、自動車製造現場における作業者の補助、位置合わせ、部品供給・仮保持・組付け補助・検査補助など、順次適用範囲の拡大を目指す方針だ。