2026年9月16日、ugoは設計から製造までを国内で行う国産セミヒューマノイド「ugo Nova」を発表した。量産開始は2027年を予定している。
AIロボット協会(AIRoA)がNEDO(新エネルギー・産業技術総合開発機構)委託事業の一環として実施する「国産汎用ロボット開発コンペティション」への提案機体であり、人の作業を高品質な学習データへ変換し、フィジカルAIのロボット基盤モデル開発に活用できる。
ugo Novaは、人が働く製造業や工場・倉庫などの現場環境において、移動・認識・アーム操作を一体化して実行できる車輪移動型の双腕セミヒューマノイド。人と同じ作業空間にアクセスできる柔軟な双腕・上半身機構と、安定した自律移動技術を組み合わせている。
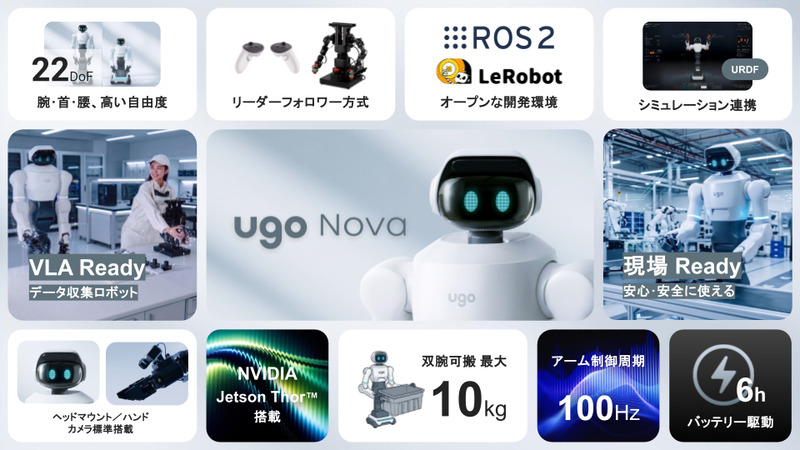
- 高精度なデータ収集と遠隔オペレーション
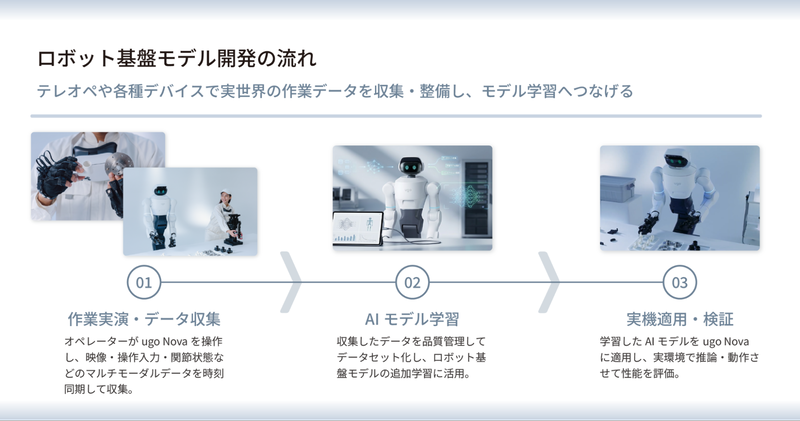
頭部とハンド部にカメラを標準搭載し、アーム制御は100Hzの高い制御周期に対応。バイラテラルコントローラーやVRコントローラーを用いたテレオペレーションに対応し、一連の操作を教師データとして記録できる。 - 双腕・多関節機構
人の腕に近い自由度を備えた双腕と、腰部の多関節機構を搭載。床面から高所まで幅広い高さ・姿勢での作業に対応する。可搬重量は片腕最大4kg、双腕は最大10kg。 - 全方向移動機構
メカナム方式を採用し、その場での方向転換や、旋回せずに真横への移動が可能。最大6時間の連続稼働に対応する。 - 「NVIDIA Jetson Thor」搭載によるリアルタイム推論
最新のロボティクス向けAIコンピュータ「NVIDIA Jetson Thor」を本体に搭載。学習済みのAIモデルをクラウドに依存せず本体上でリアルタイムに推論・実行する。
「データを集める」だけでなく「モデルを動かす」ことも1台で対応できることが特徴で、研究用途から実際の現場までAI推論に基づいた作業を実行できる。
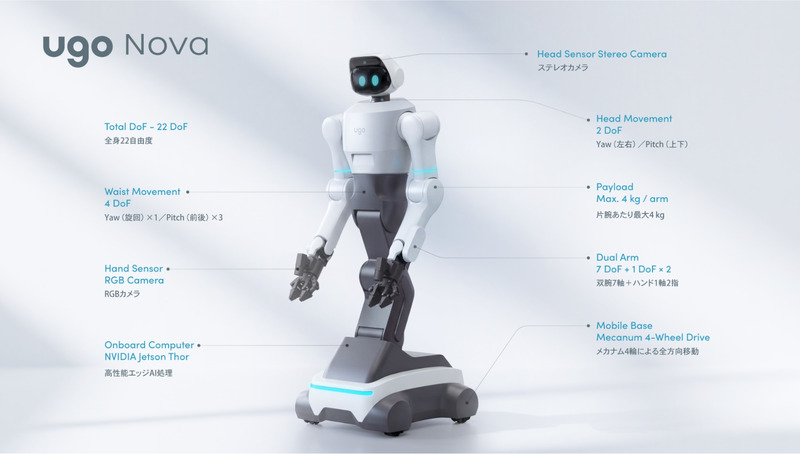
【ロボット基盤モデル開発の流れ】
- 作業実演・データ収集
オペレーターがバイラテラルコントローラーやVRデバイスでugo Novaを操作し、学習させたい動作を実演。操作中の映像、関節情報、トルク、エンドエフェクタ位置、操作指令などマルチモーダルデータを時刻同期して収集。 - AIモデル学習
収集したデータを品質管理してデータセット化し、ロボット基盤モデルの追加学習に活用。 - 実機適用・検証
学習したAIモデルをugo Novaに適用し、実環境で推論・動作させて性能を評価。
ugo Novaの開発、機構設計および製造はugoが担当し、意匠デザインはGK京都、フィジカルAI向けデータ収集に使用するバイラテラルコントローラーはアスラテックが開発している。
ugoは、ハードウェアの提供にとどまらず、データ収集、導入・活用コンサルティング、AIモデルの開発・評価・実装支援までを一体で提供し、フィジカルAIの研究開発から現場実装までを包括的に支援する体制を構築するとしている。