ポケット・クエリーズは建築研究所との共同研究の成果として、ヒューマノイドロボット(フィジカルAI)と四足歩行ロボットを組み合わせた被災建築物調査の検証成果を、2026年度日本建築学会大会(2026年9月)において発表した。
両者はこれまで、「四足歩行ロボット×デジタル技術の開発と災害時の活用検証」や「ロボット等を活用したフェーズフリーな都市・建築の被災状況把握技術の開発に関する研究」など、危険な災害現場における調査技術の研究を進めてきた。今回の発表は、その進捗として、模擬被災環境におけるロボットの機能・操作性・認識性能などの基礎的な検証結果を報告するものだ。
| 発表学会 | 2026年度日本建築学会大会 |
| 発表日・会場 | 2026年9月9日(水)・安田女子大学(広島県広島市) |
| 論文名 | 1689_ヒューマノイドロボットの技術動向と活用モデルの検討 1690_ヒューマノイドロボットと四足歩行ロボットを活用した被災建築物調査技術の開発 |
| 発表者 | 佐々木宣彦(ポケット・クエリーズ)、宮内博之(建築研究所) |
発表概要
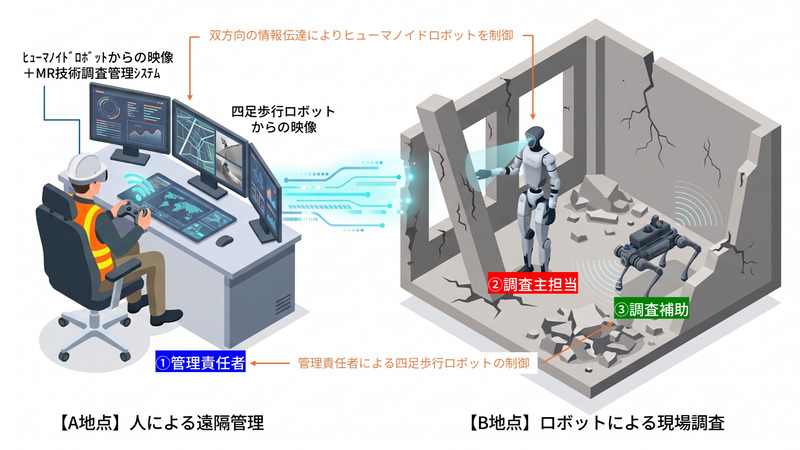
遠隔管理者が離れた場所からロボット群を統括し、それぞれの特性に応じた役割分担のもとで調査を行う構成を整理・検証した。
| 遠隔管理者(人) | MR(複合現実)技術を通じた双方向の情報共有により、全体統括および判断を実施。 |
| ヒューマノイドロボット(調査主担当・司令塔) | MR遠隔操作やフィジカルAI(生成AIによる対話支援、音声入力によるデジタル調査表作成)を備え、現場でのメイン調査を担当。 |
| 四足歩行ロボット(調査補助・詳細担当) | 不整地や悪路を安定して移動し、建物内部や狭小部に入り込んだ写真撮影等を担当。 |
模擬被災環境での基礎実験では、対話・認識性能、操作・視覚性能、被災状況の把握について、アプローチの妥当性を確認した。
| 対話・認識性能 | 騒音環境下では音声のみの指示に誤認識が生じやすい一方、ジェスチャー(手合図)を併用することで認識精度が向上することを確認。 |
| 操作・視覚性能 | 直感的な映像操作と比較して、地上への座標指定による歩行操作が安定した到達精度を示すことを確認。 |
| 被災状況の把握 | 模擬被災環境において、ヒューマノイド(柱の傾き・地面隆起等)および四足歩行ロボット(壁下部の損傷・梁のひび割れ等)のカメラ映像から損傷状況を視認・評価できることを検証。 |
これまでの実証で明らかになった「人による調査」と「無人調査」の特性差(視認性やデータ網羅性)に対し、今回の発表では対話機能や操作性の検証を通じて具体策を整理し、人・ヒューマノイド・四足歩行の3者による協調体制の有効性を実証した。
今後、目視外での距離認識精度の向上や、模倣学習の多様化によるフィジカルAIの高度化を図り、対応可能な作業範囲の拡大と通信環境の安定化など実運用上の課題解決を推進するとしている。