2026年10月15日、スペースデータは、同社が開発するロボットの現場実装基盤「RobotBrain(ロボットブレイン)」向けに、物理シミュレーションデモ5種を公開したと発表した。
ロボットの動作だけでなく、荷物の重さや地形、風、位置のずれといった条件を変えたときに成功・失敗する要因を物理計算と数値で確認できる構成になっている。
【今回公開したデモ】
- ドローンによる施設点検
- 人型ロボットの協働搬送
- 四足歩行ロボットの走破性
- アームの精密挿入
- 2機のドローンによる吊り荷搬送
倉庫や工場、施設では、点検用のドローンや人型ロボット、四足歩行ロボット、ロボットアームなどの導入検討が進んでいる。しかし実際の現場では、風、荷物の重さの見込み違い、段差、床の滑り、部品の位置ずれ、吊り荷の揺れといった条件があり、同一ロボットでも条件によって作業の成否が左右される。
RobotBrainは、現場で動くロボットの導入・運用・学習を支える基盤であり、仮想空間で検証した機種・台数・配置・制御・安全条件を実機へ渡し(Sim to Real)、現場で得た実測データを仮想空間へ戻す(Real to Sim)往復によって精度を高める。
これまで公開した9種に続き、今回は5種のデモを公開。いずれも条件や動かし方を変えたときの結果を並べ、成功・失敗する要因を物理と数値で見える化することを共通テーマにしている。
公開した物理シミュレーションデモ5種
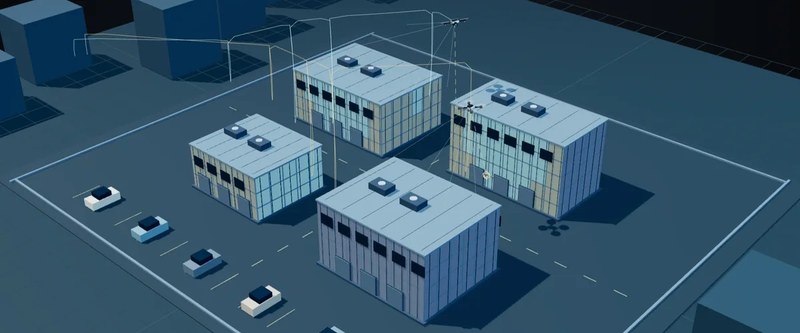
- Inspection Evidence Twin:ドローンによる施設点検
物流施設を対象に点検の見落としを減らすため、次に確認する場所をまだ十分に見えていない箇所から選ぶ方法と、固定ルートで点検する方法を比較する。同じ時間と機体数で確認できたかを評価し、距離・角度・建物による遮蔽から「見えた」と「十分な品質で見えた」を区別し、品質が不足している場所も表示する。ドローンの購入前に台数、カメラ条件、点検方法を比べる用途を想定している。Inspection Evidence Twinの画面
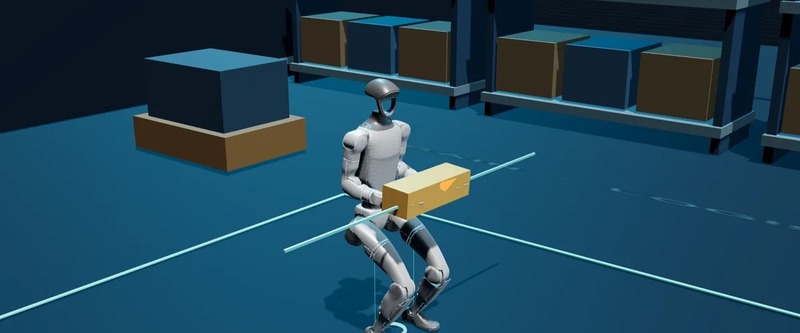
- CarryLab:人型ロボットの協働搬送
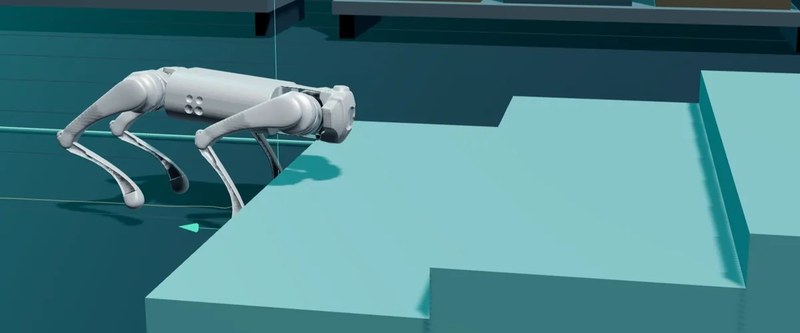
荷物を介した力のやり取りが、腕だけでなく脚や腰を含む全身の動きに与える影響を検証する。「実際の重さ」と「ロボットに伝える重さ」を個別に変更でき、重さの認識のずれ、床の滑りやすさ、荷物の重心が姿勢や関節の負荷に及ぼす影響を比較する。CarryLabの画面 - StrideLab:四足歩行ロボットの走破性
物流現場の段差や狭い通路、床の摩擦によって、姿勢、接地、安定性がどのように変化するかを確認できる。導入前にロボットが現場を走行可能か検討する用途を想定している。StrideLabの画面 - ContactLab:接触を手がかりにしたアームの精密挿入
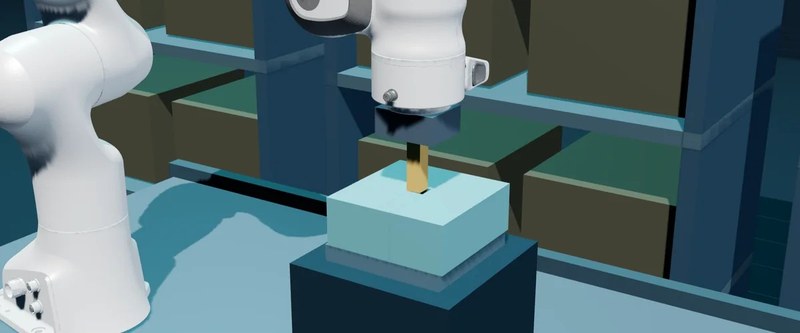
カメラで見える位置だけでは対応が難しい挿入作業において、力の情報が作業に与える影響を可視化するデモ。部品の位置がわずかにずれた場合に、接触したときの力を手がかりに探りながら挿入する動作と、位置の制御だけで挿入する場合を比較する。ContactLabの画面 - TetherLab:2機のドローンによる吊り荷搬送
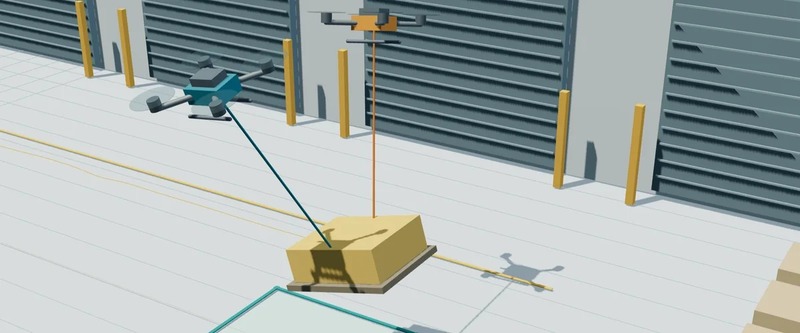
2機のドローンで荷物を吊って運ぶとき、運べるかどうかに加え、揺れを抑えて運べるかを確かめる。移動指令の与え方による荷物の揺れの変化を比較する。TetherLabの画面
同社は今後も現場の実情に応じた検証用題材を拡充していく方針だ。
▼RobotBrain Concept & Catalog「物理実験」
https://catalog.robotbrain.space/#catalog