2026年10月23日、スペースデータは、同社が提供するロボットの現場実装基盤「RobotBrain(ロボットブレイン)」における導入前検証の考え方を示す、ドローンの物理シミュレーションデモ3種を公開したと発表した。
横風を受けたときの位置のずれ、吊り下げた荷物の揺れ、地面に近づいたときの浮き方の変化を対象に、制御の仕組みや指令の出し方を変えた2つの場合を同じ条件で比較できる。
人手不足を背景に、設備点検や定点観測、物資搬送などでドローンの活用が広がっている。一方、実際の現場では横風で機体が流され、吊り下げ輸送時の荷物の揺れや地面効果(地面付近で揚力が変化する現象)など、周囲の条件や制御の組み合わせが飛行結果に影響する。
スペースデータは、ロボットの動作が成功するか失敗するかを分ける条件を、導入前に関係者が同じ画面で確認できる物理シミュレーションデモを開発している。今回公開した3種のデモは、機体や環境条件を揃えたうえで、制御の仕組みや指令の出し方を変えた2つの場合(AとB)を比較し、位置や高度のずれ、荷物の揺れの違いを物理計算に基づき可視化している。
公開したドローンの物理シミュレーションデモ3種
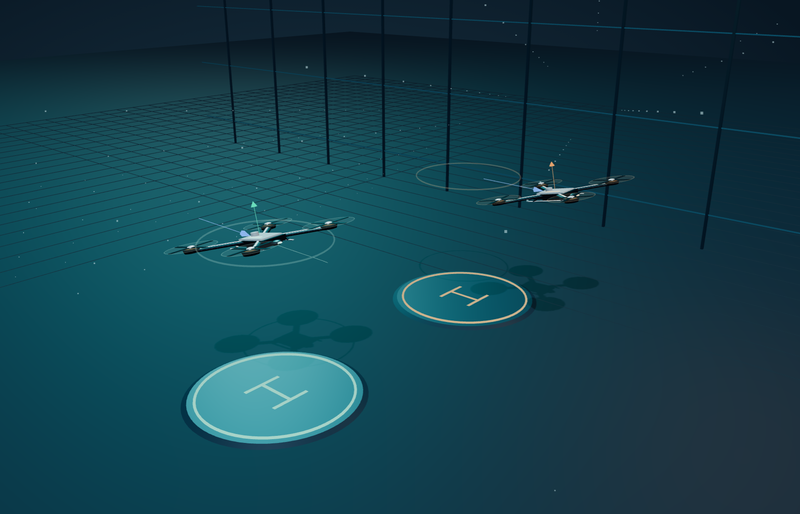
1. GustLab|横風の中での位置保持
ドローンが持続する横風を受ける状況下で、位置のずれと速度に応じて機体を傾けて押し返す制御(PD制御)と、残った位置のずれを積み重ねて押し返す働き(積分項)を加えた制御(PID制御)を比較。持続する横風の中では、PD制御だけでは位置のずれが残りやすく、積分項がそのずれを打ち消す方向に働く。2つの場合について、位置のずれの時間変化、機体の傾き、推力・重力・横風の力の関係を示す。風が止んだ後に元の位置へ戻る様子も比較できる。横風による力の大きさ、機体の質量、推力の指令を変えたときの推力の追従の速さは個別に変えられる。
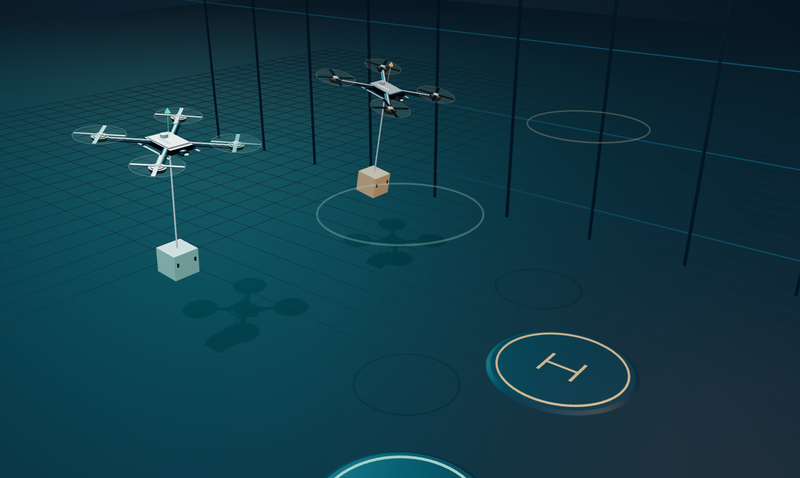
2. SlingLab|吊り荷の揺れの抑制
荷物を吊り下げて移動・停止する場面で、停止後に残る荷物の揺れを比較する。通常の移動指令の場合と、「入力整形」を使う場合を比べる。入力整形は、移動の指令を半分ずつに分け、一方をモデルで想定した荷物の揺れの周期の半分だけ遅らせて重ねることで、残る揺れを抑える方法。2つの場合について、荷物の振れ角、機体の横方向の加速度、停止後に残る揺れの大きさを可視化する。入力整形を使う場合は揺れが抑えられるが、到着までの時間が延びる点もあわせて比較できる。索の長さ、移動距離、元の移動にかける時間は個別に変えられる。
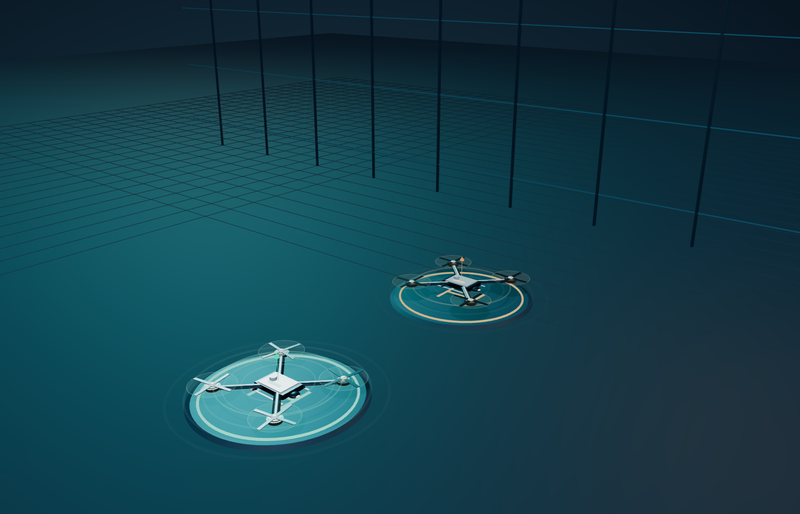
3. GroundLab|地面付近での高度保持
ドローンが降下して地面の近くで高さを保ち、再び上昇する場面を比較する。地面に近づくほど同じ推力の指令でも機体を持ち上げる力が増える「地面効果」を可視化する。地面効果を見込まない場合と、床からの高さに応じて推力の指令を下げる補正を加えた場合で、低空での高度のずれ、実際にかかる推力の合計、推力の増加率を可視化する。ローターの半径、推力の指令を変えたときの推力の追従の速さ、地面効果の強さを表す係数は個別に変えられる。
同社は今後もロボットの成否を分ける条件を物理シミュレーションで確かめる題材を拡充し、導入前検証に活用する方針だ。
▼デモ紹介ページ:RobotBrain Concept & Catalog「物理実験」
https://catalog.robotbrain.space/#catalog