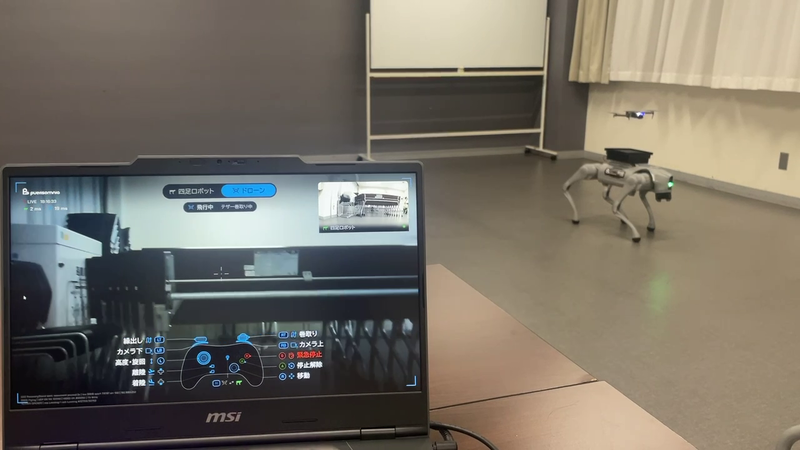
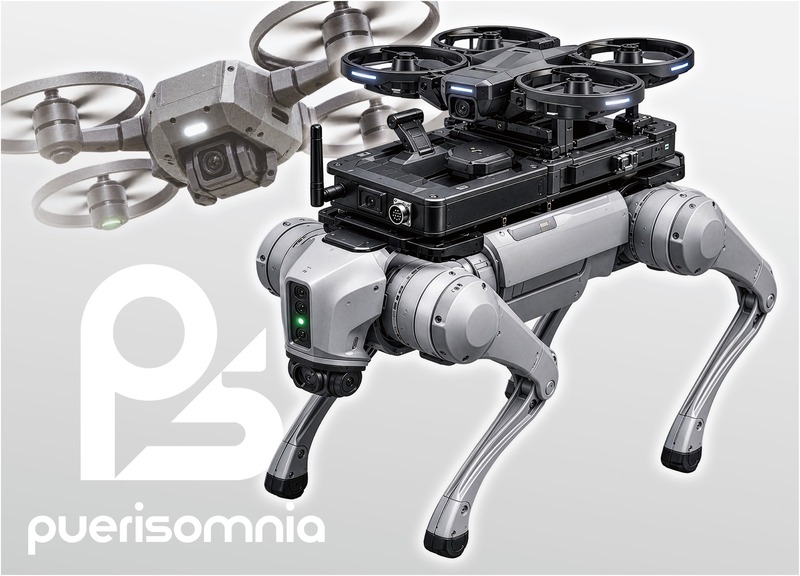
2026年10月9日、puerisomniaは、設備・インフラ施設の点検、警備、巡視を対象とした「4足歩行ロボット×ドローンの空陸連携プラットフォームサービス」の提供を開始したと発表した。あわせて導入を希望する自治体や企業を募集する。
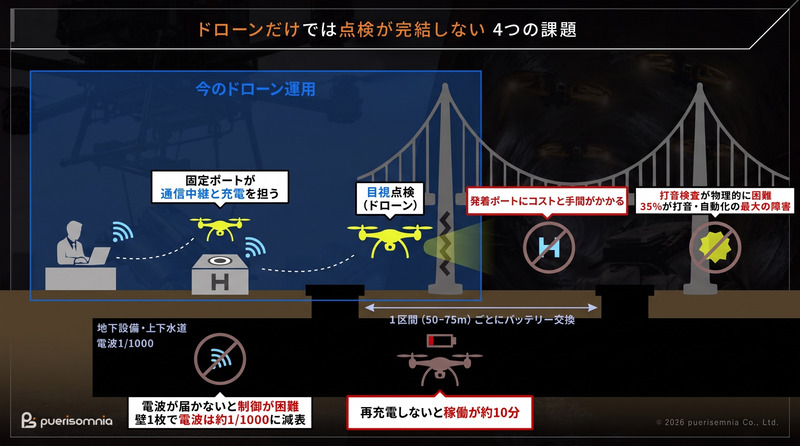
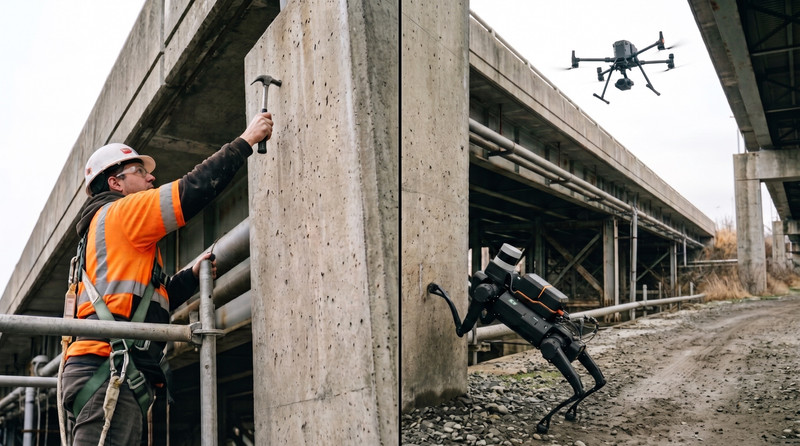
ドローンを用いたインフラ点検や巡視では、バッテリー容量に起因する飛行時間の制限や、電波の届かない場所での通信制限、狭所や障害物による飛行制限、ドローンポートの維持費といった物理的な課題が存在している。同社はこの課題に対し、4足歩行ロボットをドローンの母艦として運用するシステムを開発した。
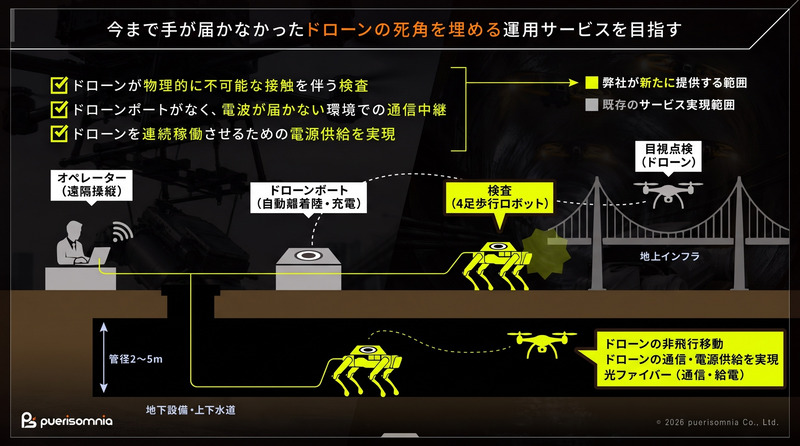
ドローンを装着した4足歩行ロボットが点検現場付近まで移動することで、バッテリーの消費を抑制。さらにロボット本体からドローンを充電でき、長時間の点検作業を可能にする。飛行が困難な地点は4足歩行ロボットで移動し、電波が届かない場所ではロボットを有線でつなぎ、ドローンとの通信を中継する構成を想定している。
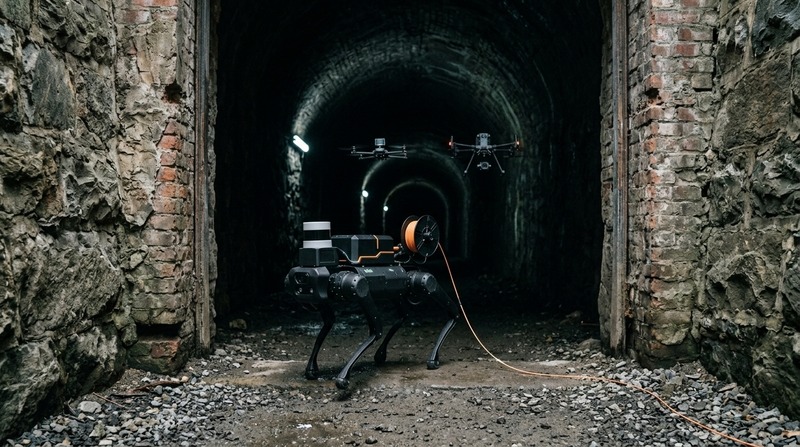
同社は空陸連携システムにおいて、ドローンの発着台をはじめとする機構と、操作画面を含む遠隔操作システムを開発。機体には市販の4足歩行ロボットおよびドローンを採用し、特定メーカーに依存しない設計としている。
同社がエンターテインメント領域で培った運用知見と、専門知識を必要としない操作システムにより、設備・インフラの点検・巡視領域へ展開していく。
同社は「Japan Mobility Show Bizweek 2026」(2026年10月13日〜10月16日)において、空陸連携システムのデモンストレーションを実施。小型ドローンと4足歩行ロボットの映像をパソコン上の操作画面でリアルタイムに確認しながら、1台のコントローラで遠隔操作を行う。