2026年10月20日、スペースデータとACSLは、防衛・防災・社会インフラ分野における無人システム運用の高度化に向け、デジタルツイン環境で開発・検証したドローンの制御・認識機能を実機へ接続する検証を実施したと発表した。
今回の取り組みでは、スペースデータの統合技術基盤「PROVIDENCE(プロヴィデンス)」のデジタルツイン・フィジカルAI技術と、ACSLの国産産業用ドローンおよび運用知見を組み合わせ、仮想環境での飛行・認識・制御の検証から実機評価までをつなぐ検証プロセスを構築した。危険性やコスト、再現困難な条件を実機投入前に検証し、現場運用の安全性、効率性、再現性を高める仕組みの社会実装を目指す。
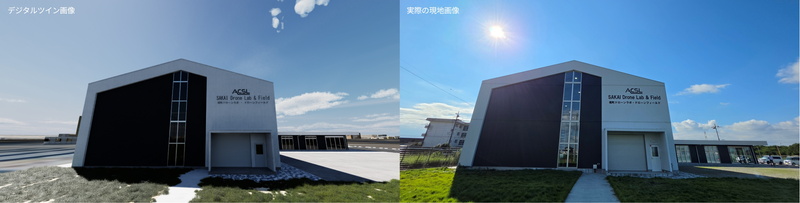
スペースデータのPROVIDENCEを用いて、「境町ドローンラボ・ドローンフィールド」を対象に、施設の配置や外観、飛行・認識検証に必要な周辺環境を3DCGで再現するデジタルツイン環境を構築。ドローンの飛行経路やカメラ視野、対象物の認識、環境条件による差異を検証できる。検証対象には飛行場、離着陸地点、施設建物、人物モデル、色マーカーなどを含み、現地と仮想空間で可能な限り同じ条件を設定できる構成を目指している。
NVIDIA Isaac Sim上にACSLの国産産業用ドローン「SOTEN(蒼天)」を想定した機体モデルを構築し、地上局からの離着陸、地点指定飛行、旋回などの指令を、デジタルツイン上の機体に反映できる環境を整備した。ドローン搭載カメラの映像を取得し、画像処理結果を運用画面へ返す経路も構築している。
現在は、色マーカーを探索して推定位置へ接近し、その上空でホバリングする機能や、人物を探索して安全距離を保ちながら監視位置でホバリングする機能を開発している。仮想環境では天候、時間帯、照明、背景、対象物の位置などを制御できるため、現地だけでは繰り返しにくい条件を安全に検証し、実機試験で確認すべき論点を事前に絞り込める。
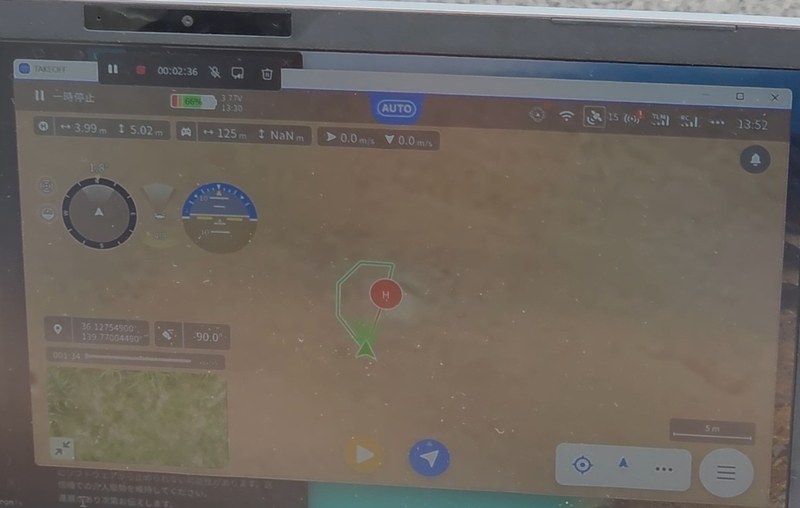
実機接続では、SOTENへの指令送信、カメラ映像の取得、ジンバル制御を確認。さらにシミュレーション環境で開発した色マーカー探索機能を実機へ接続し、自動離陸、実機映像を用いた対象検出、ホバリング判定までの自動制御と、手動着陸を組み合わせた一連の動作を確認した。検証過程では、映像遅延、カメラ画角、ジンバル角度の規約、通信状態など、シミュレーションと実機の差異に起因する課題を抽出し、改善を進めている。
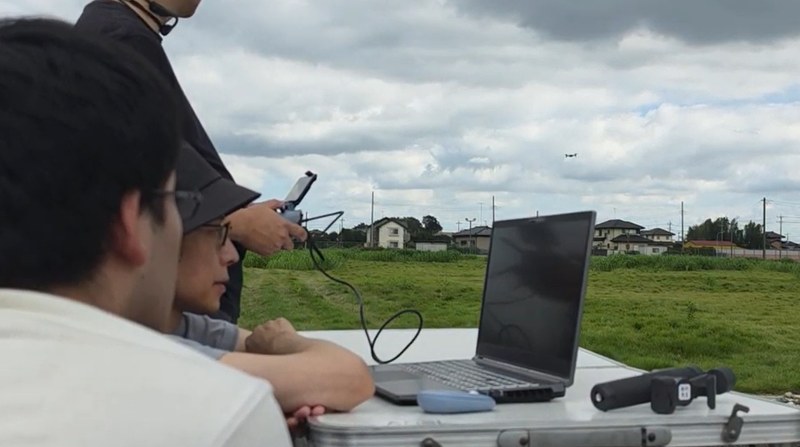
境町ドローンラボ・ドローンフィールドでは、実機とシミュレーションに同一または同等の探索条件を設定し、飛行軌跡、対象物の検出、最終位置、映像、通信・制御ログなどを比較する計画だ。色マーカー探索と人物探索を複数回実施し、日照、風、GPS品質などの環境条件も記録することで、実運用に影響する差異を定量的に把握する。
この取り組みで構築した検証プロセスは、企業や自治体・関係省庁などが保有する現場、機体、センサー、運用課題に合わせ、防衛・防災・社会インフラ維持など多様なテーマの検証環境を設計する。
導入時は、対象現場と業務課題の整理、既存データ・現地計測によるデジタルツイン構築、シミュレーションでの運用・AI検証、実機試験、差異分析と運用改善の順で進める。実機試験だけに依存せず、検証回数の拡大や危険条件の事前確認、関係者間での運用イメージ共有につなげる。
今後両社は、境町ドローンラボ・ドローンフィールドで取得する実機データとデジタルツイン上のシミュレーション結果を比較し、機体モデル、カメラ・センサーモデル、通信、環境条件、認識・制御アプリケーションの精度向上を進める。企業・自治体との共同検証も推進し、防衛・防災・社会インフラなど、実機試験の安全性やコスト、再現性が課題となる領域への展開を目指す方針だ。