2026年10月5日、東鉄工業とCalTaは、線路巡視業務を行う作業員の安全確保を目的とした「自律歩行型動物忌避ロボット」を共同開発し、現場試験を実施したと発表した。
近年、全国的にクマをはじめとした野生生物の人里への出没および人との遭遇事故が増加傾向にあり、線路業務や保守業務において作業員が野生動物と遭遇するリスクが高まっている。
今回開発した自律歩行型野生動物遭遇防止システム「RUKE(Rail Utility Keeper & Escort)」は、4足歩行ロボットをベースとしており、線路巡視を行う作業員に先行して歩行しながら動物忌避音を発生させる。これによりクマなどの野生動物との遭遇リスク低減を図るとともに、万が一遭遇した場合には作業員の退避時間を確保し、安全性を高める仕組みだ。
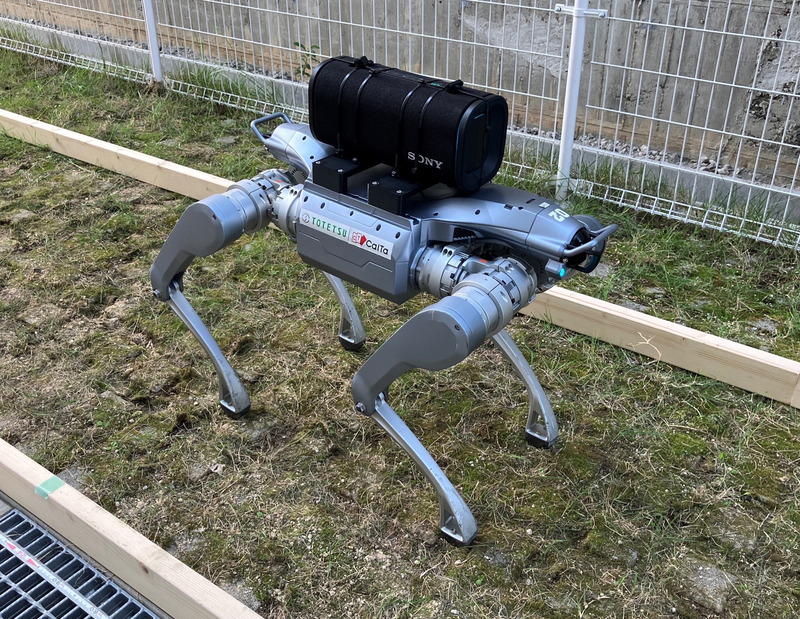
開発にあたっては、JR東日本秋田支社のビジネス創造施設「LiSH AKITA」を通じた学術機関の専門家や、埼玉県・群馬県内で有害鳥獣対策に従事する関係者から、野生動物の行動特性や安全対策に関する助言を受けて設計を進めた。
【期待される効果】
- 野生動物との遭遇リスク低減
- 巡視作業の安全性向上
- 作業員の心理的負担軽減
- 災害発生時など、人が容易に立ち入れない箇所における現場調査への活用
2026年10月1日に愛知県名古屋市内の模擬環境において実施した現場試験では、レールをガイドにロボットを自律歩行させ、作業者に先行して歩行する機能の検証を行った。その結果、検証項目が正常に動作することと要求性能を確保していることを確認した。
【主な検証項目】
- レールをガイドとした自律歩行機能
- 巡視者の前方を先行する歩行機能
- 複数種類の動物忌避音の発生機能
- 鉄道営業線を想定した歩行安定性の確認
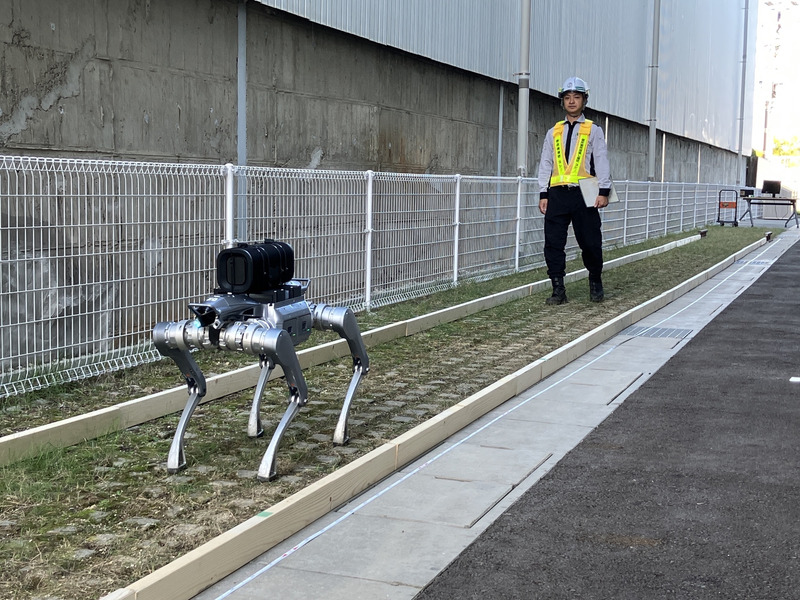
両社は今後、模擬環境下の機能試験結果を踏まえ、実際の鉄道メンテナンス作業環境における現場検証へ移行する。2026年10月には、東鉄工業新潟支店越後湯沢出張所において現場検証を実施予定で、11月7日・8日に長野県塩尻市JR東日本塩尻スキルアップセンターで開催される「塩尻鉄道せつび体験ラリー2026」では、実機を展示する予定だ。継続的な機能改善および現場検証により、鉄道メンテナンス業務への実用化を目指す。